
RoboClaw:开源具身智能助手
RoboClaw:具身智能助手
项目定位:RoboClaw 是一个具身智能助手,把「对话式 AI」和「真实机械臂」接到同一条链路里——你可以用自然语言完成机械臂的 setup、标定、遥操作、数据收集、训练与推理,而不用逐条手写控制脚本。
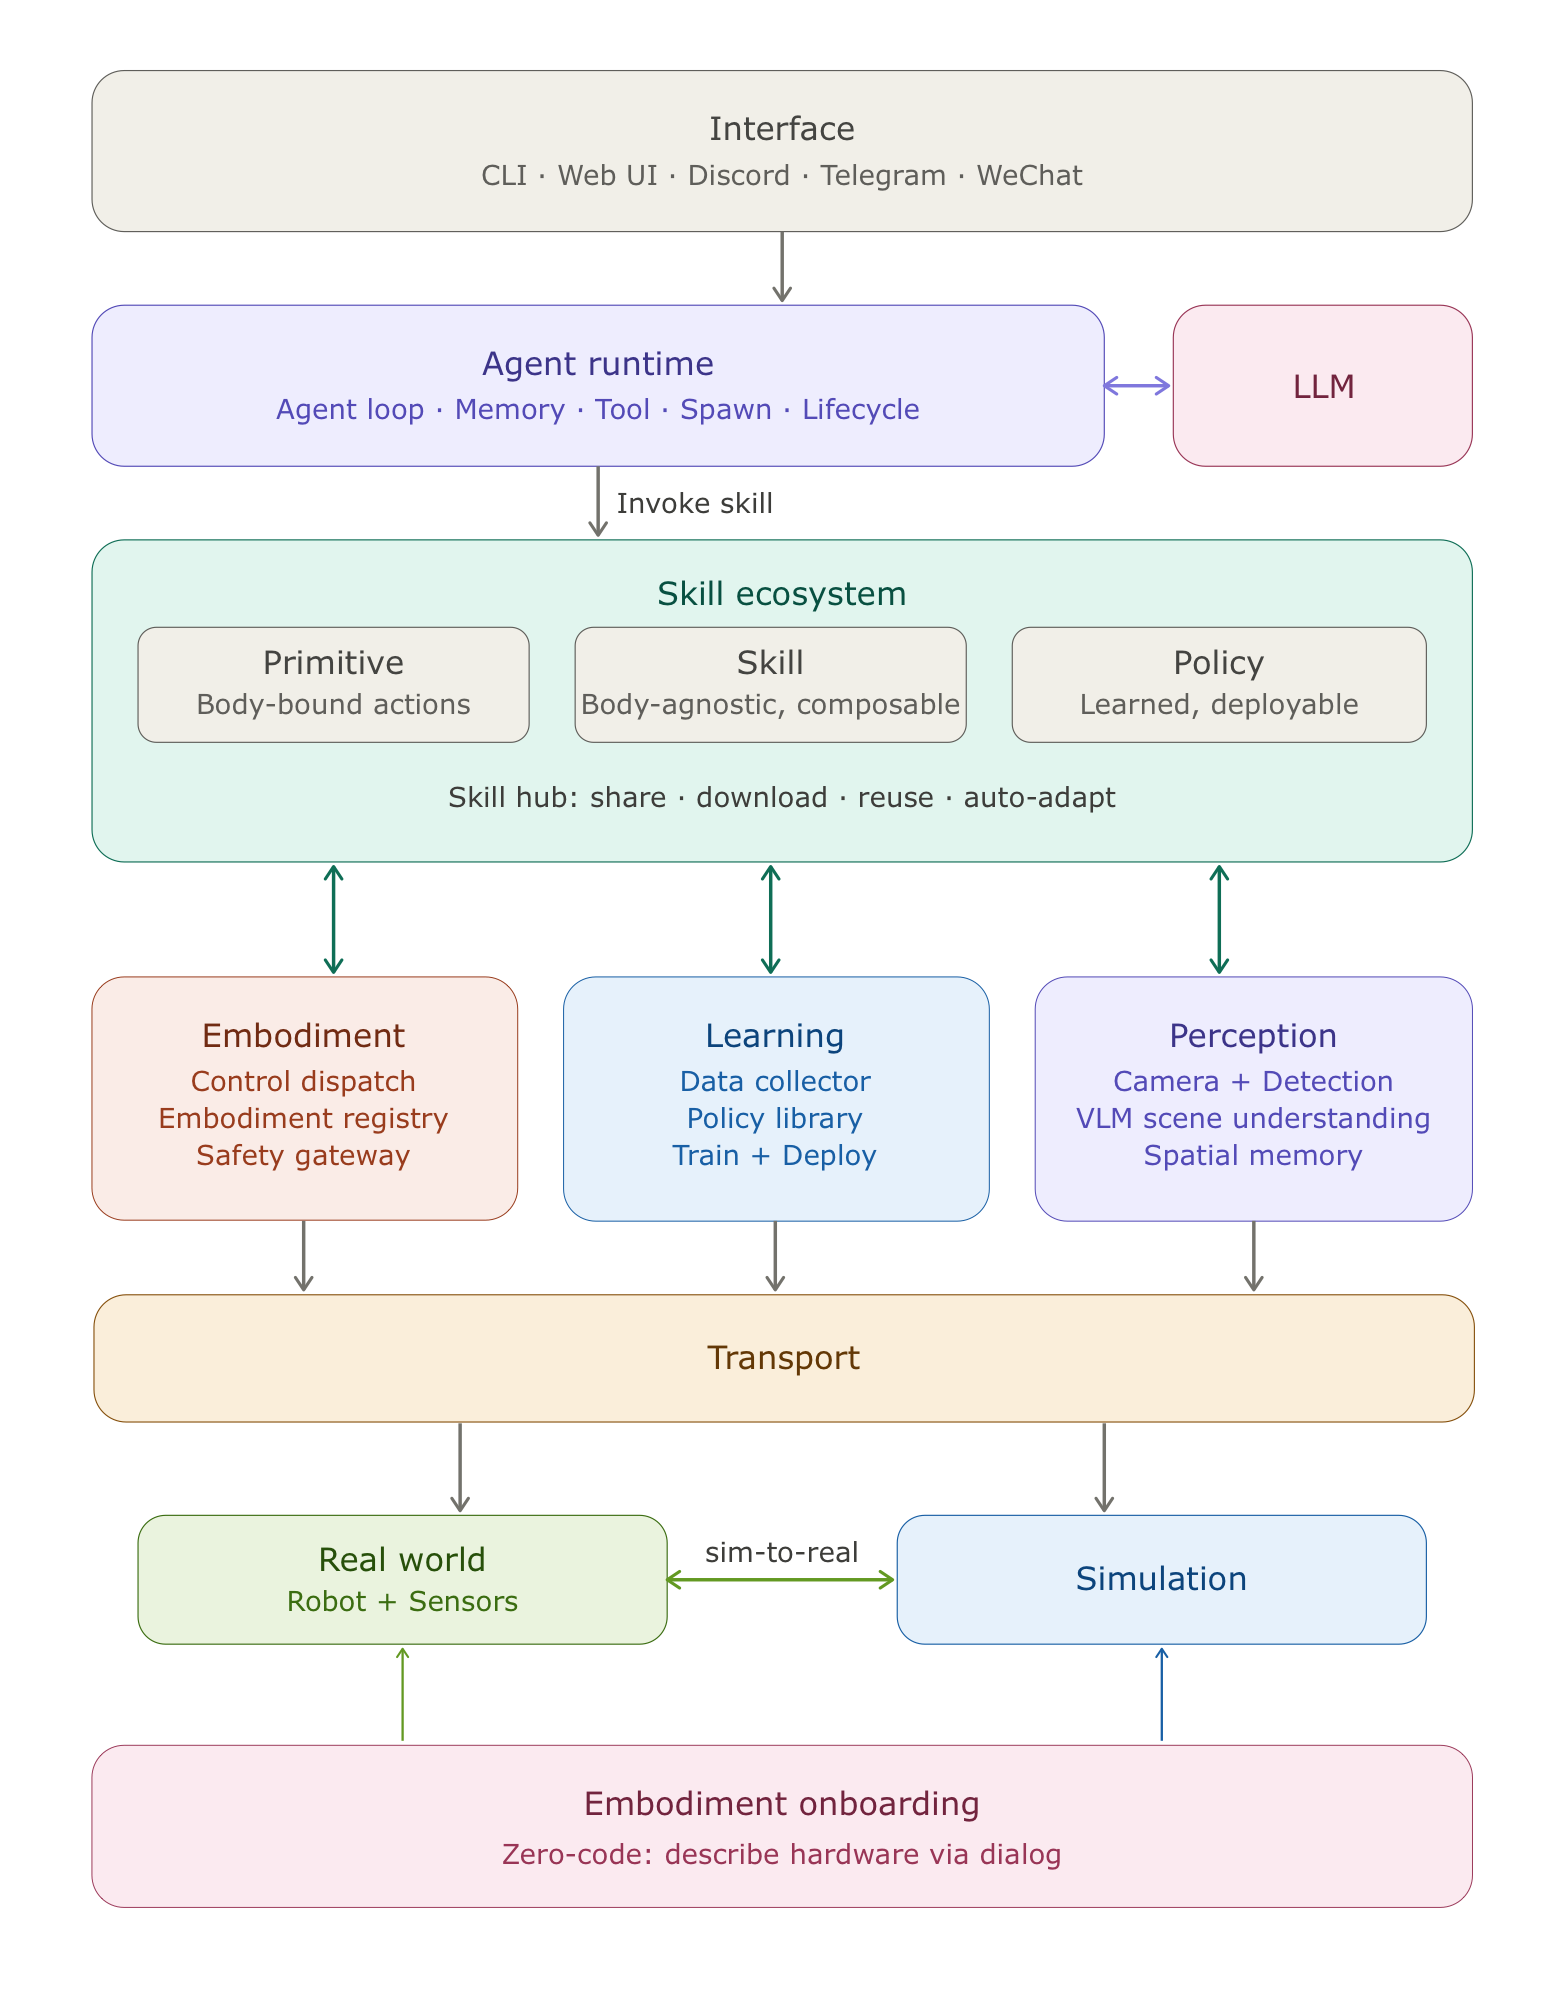
核心工作流
RoboClaw 把具身智能的完整生命周期收敛成一条对话式工作流:
setup(装配)→ calibrate(标定)→ teleop(遥操作)→ record(数据收集)→ train(训练)→ infer(推理)
每一环都由 Agent 调度,用户通过消息渠道或 Web dashboard 发起,底层由 embodied/service/session 里对应的会话执行。
架构分层
- Agent 核心:context / loop / memory / skills / subagent / tools(cron、filesystem、mcp、shell、spawn、web),负责理解意图与调度工具。
- channels:十几个消息渠道统一抽象(飞书 / Discord / Slack / Telegram / WhatsApp / 企微 / 钉钉 / QQ / 邮件 / Matrix),消息进出与 Agent 解耦。
- embodied:机械臂(SO-101 标定)、灵巧手(Inspire RH56 / Revo2)、接口层(CAN / serial / video)、manifest(binding / guard / state)。
- data:数据策展(clustering、DTW、特征、可视化校验),面向具身数据的质量治理。
- providers:LLM Provider 抽象(OpenAI / Azure OpenAI / LiteLLM / Codex / 自定义)。
- http:Web dashboard 与各类 REST 路由(datasets / devices / hardware / infer / train / session …)。
技术栈
Python · TypeScript · Agent / Tool Calling · 机械臂 · 灵巧手 · 数据策展 · LiteLLM · 多渠道
仓库:RoboClaw
本博客所有文章除特别声明外,均采用 CC BY-NC-SA 4.0 许可协议。转载请注明来源 Cube Diary!