
作品集
Portfolio · 作品集
这里收录我参与和独立完成的软硬件项目,覆盖嵌入式、机器人、路径规划、电源与 PCB 设计等方向。每个作品都是一篇独立的帖子,记录项目定位、技术方案与实现细节。
软件项目7
基于 ROS2 Ego-Planner 的无人机避障
基于 EGO-Planner 搭建的无人机避障仿真系统,打通「环境感知 → 局部建图 → 轨迹规划 → 轨迹执行」完整闭环,我负责避障算法实现。
ROS2EGO-PlannerA*B-splineOccupancy GridDempster-Shafer点云融合
查看详情
电赛:车载平衡控制系统
2026 年全国大学生电子设计竞赛 H 题,STM32 + FreeRTOS 主控、Jetson Nano 视觉上位机,在循迹行驶中完成摆杆钢球实时平衡。在本项目中,我主要负责 MCU 端软件开发与 PCB 设计。
STM32FreeRTOS串级 PIDYOLOv8UART闭环步进电机嘉立创 EDA
查看详情
灵枢 Agent Mesh:把 Agent 架构落到 MCU 边缘
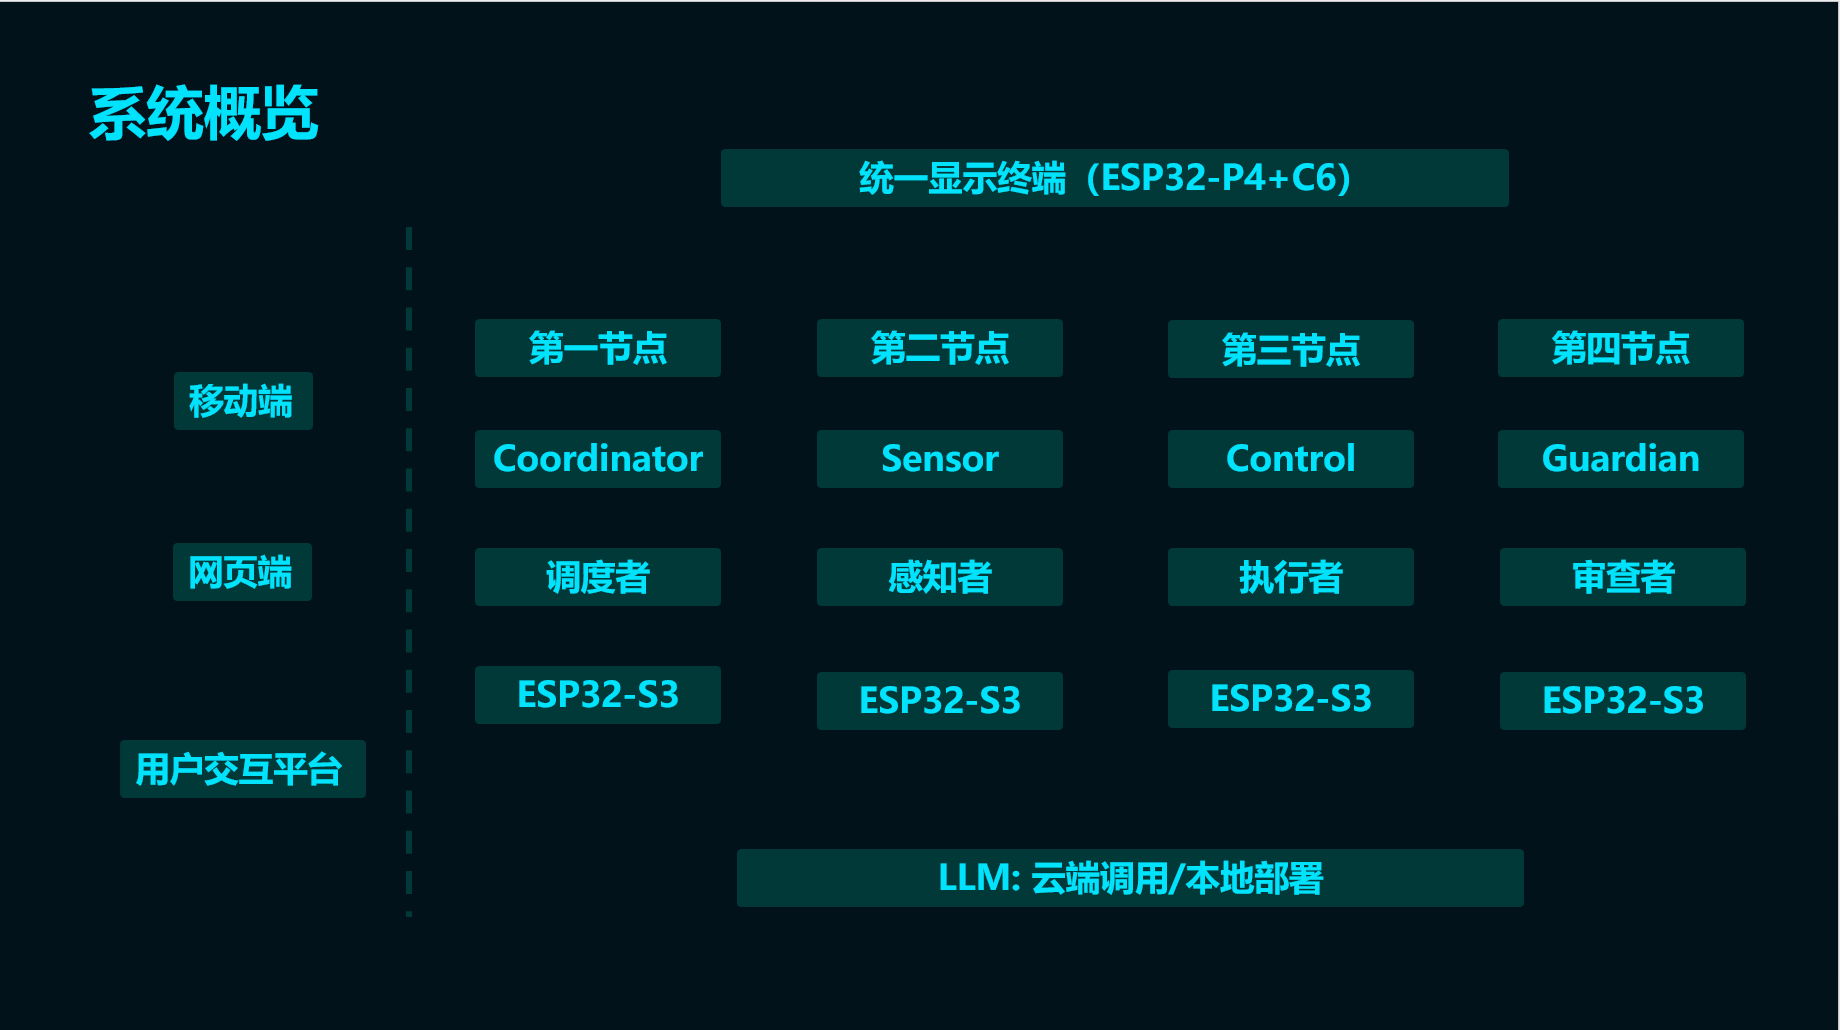
ESPAgent 把 LLM Agent Runtime 落到 MCU 上:四块 ESP32-S3 组成 Agent Mesh,补上跨节点 OutputMessage 、Guardian 安全裁决、manifest + Lua 受控动态扩展。
ESP-IDFFreeRTOSMQTT MeshReAct / Tool CallingLuaLVGLReact + TypeScriptESP32-P4
查看详情
基于 STM32U535 + ICM42688 的九轴 IMU 模块
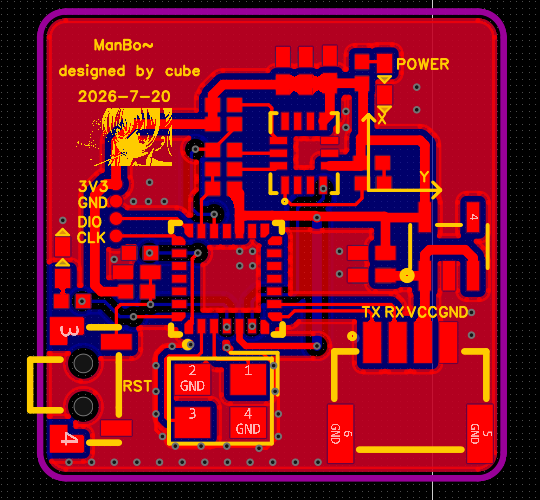
一块 25 × 30 mm 的 MCU + IMU 外设模块板,沉淀出一套可跨 MCU 移植的嵌入式框架;姿态解算覆盖 Mahony 互补滤波与误差状态 EKF。
STM32U535ICM42688LIS2MDLTR误差状态 EKFMahonyCMSIS-DSPBootloaderCH9102嘉立创 EDA
查看详情
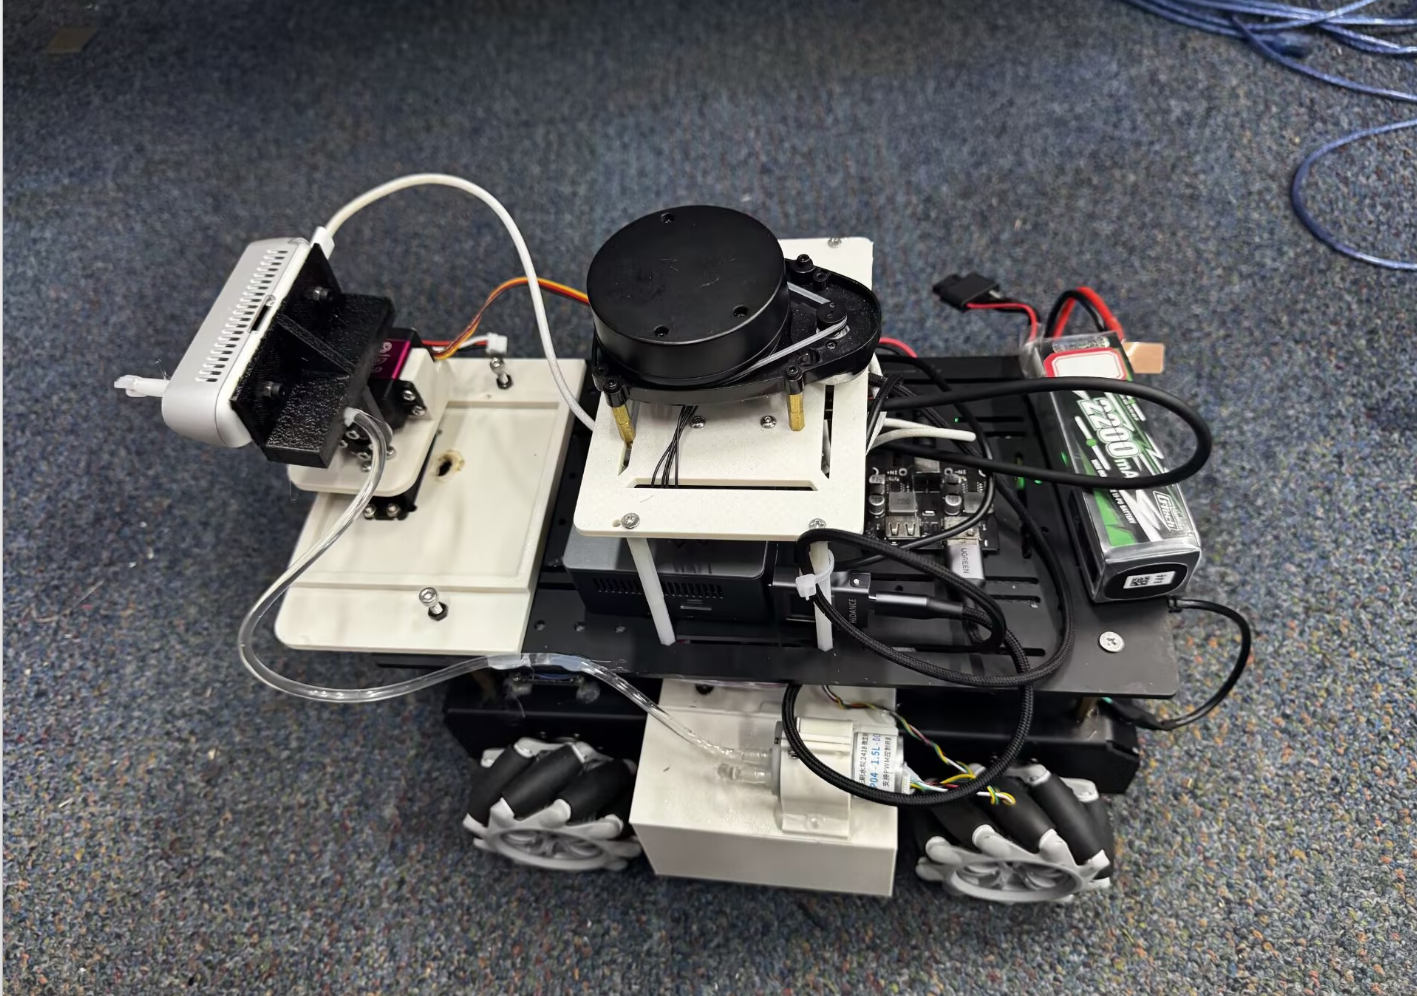
地下车库自动消防智能巡检无人车系统
面向地下车库的自动消防智能巡检无人车,RTOS 任务划分 + 串级速度闭环 + 图模型导航 + 火焰识别与自动灭火状态机。
STM32FreeRTOS串级/离散 PID激光雷达 SLAM占据栅格地图A* / DijkstraYOLO状态机串口通信协议
查看详情
单片机工程架构
使用oop-in-c,使单片机开发架构能够独立于不同的MCU。
Coop-in-cHALBSP分层架构
查看详情
RoboClaw:开源具身智能助手
开源具身智能助手:用自然语言完成机械臂的 setup、标定、遥操作、数据收集、训练与推理全流程,多渠道接入 + 数据策展。
PythonAgent机械臂
查看详情
硬件设计7
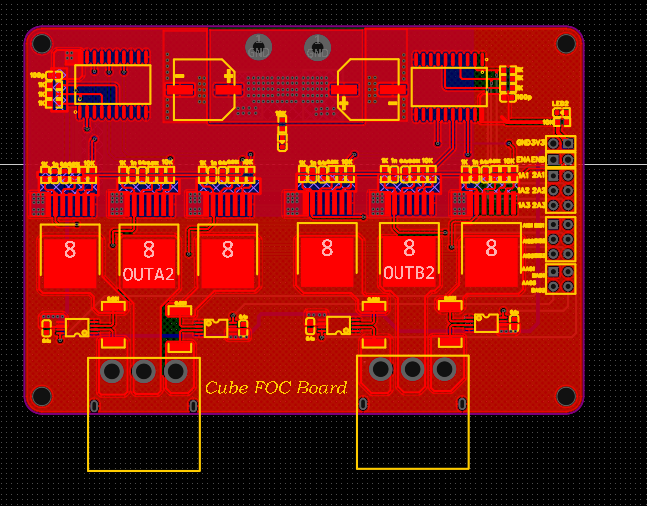
FOC 板:双路三相电机驱动
双路三相同步电机功率驱动板,以 6 片英飞凌 BTN7960B 大电流半桥芯片组成两套三相桥,配合 INA240 电流采样放大器,驱动两个三相无刷电机。
BTN7960BINA240BLDC / PMSM嘉立创 EDA
查看详情
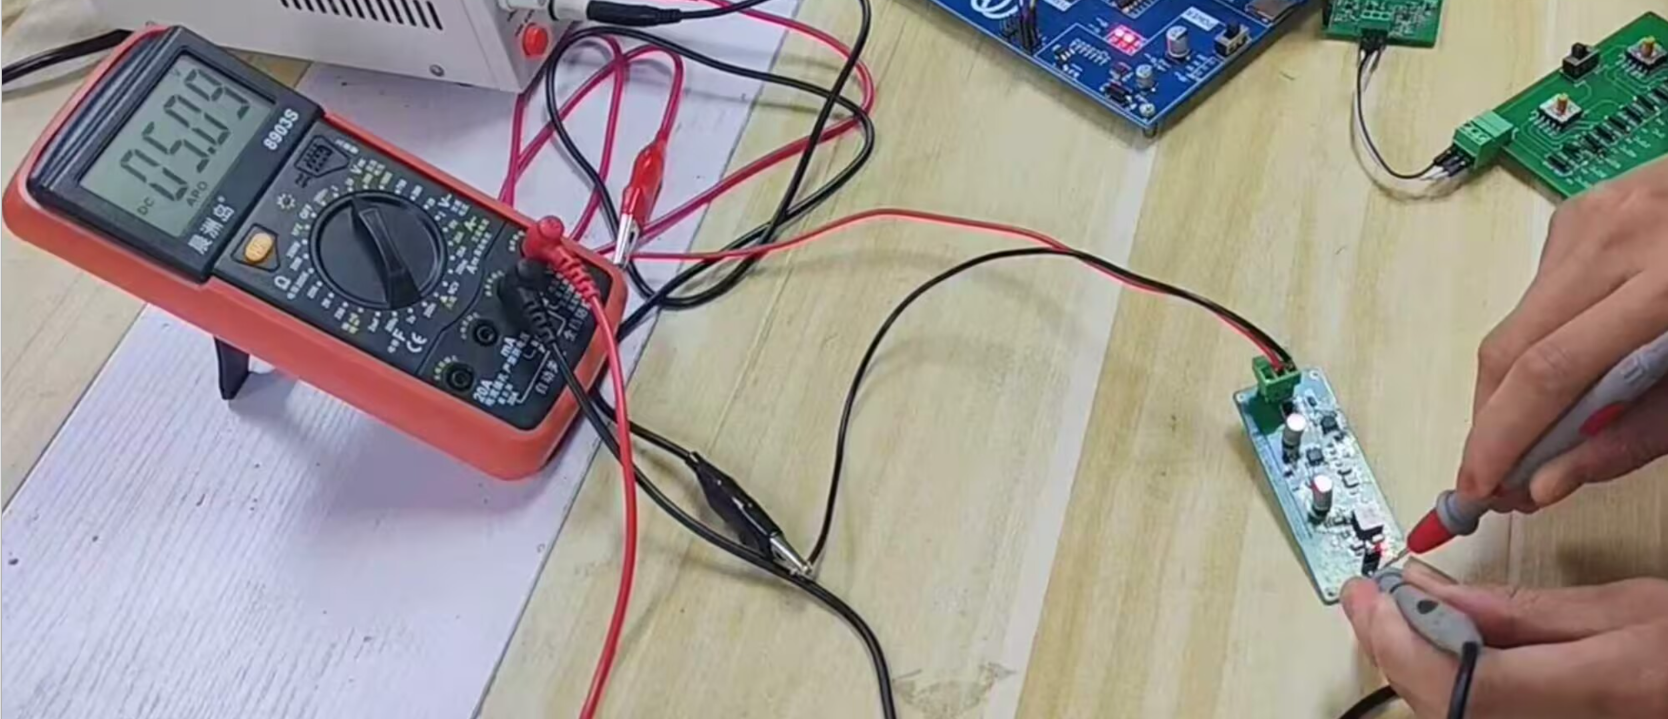
DCDC 降压板(GD30DC1354)
基于 GD30DC1354 的 DCDC 降压电源板,双路降压输出。
GD30DC1354DCDC嘉立创 EDA
查看详情
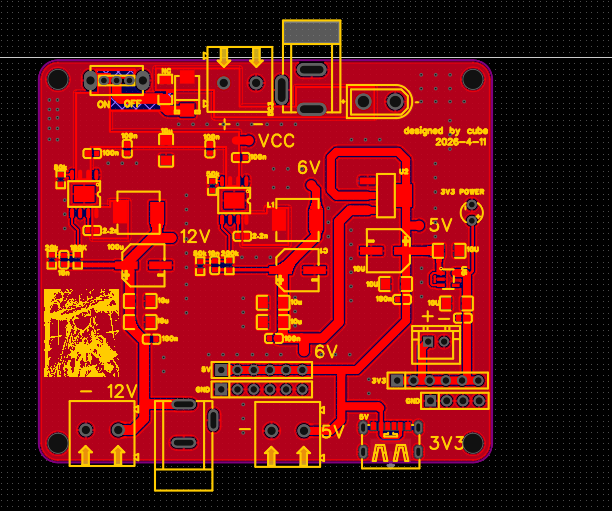
两路 DCDC + LDO 电源板
两路 DCDC + LDO 的电源板,使用常见通用芯片,兼顾效率与低纹波。
DCDCLDO嘉立创 EDA
查看详情
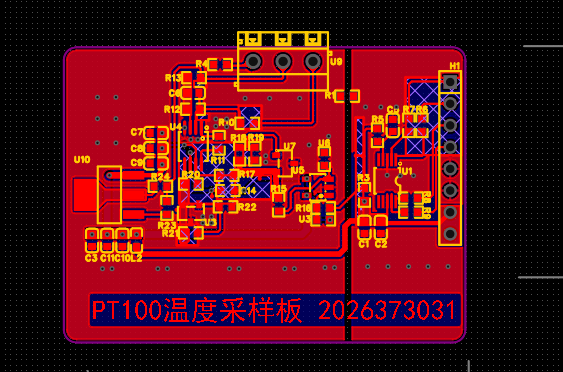
热敏电阻采样模拟前端(AFE)
高精度模拟信号调理 / 传感器接口板:恒流源激励 + 仪表放大器采集 + 精密基准 + 多通道 DAC 模拟量输出。
恒流源仪表放大器精密基准DAC嘉立创 EDA
查看详情
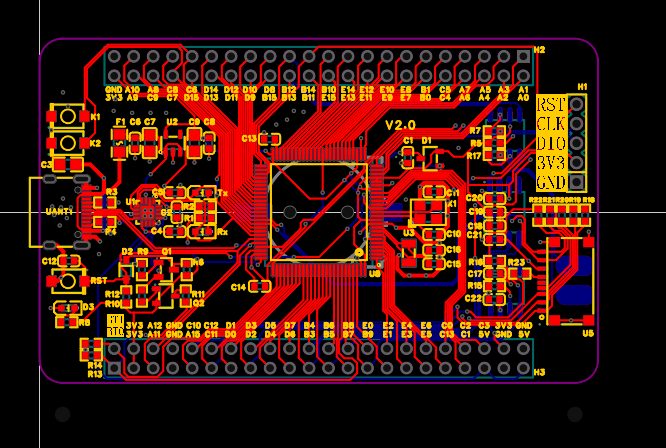
STM32F407 核心板
基于 STM32F407 的核心板设计。
STM32F407嘉立创 EDA
查看详情
反激电源
记录反激电源从整流、储能到次级整流和反馈控制的基本思路。
反激开关电源RCD 钳位
查看详情
数控电源
从 PWM、反馈闭环和降压芯片出发,整理数控电源的基本思路。
PWM降压反馈闭环
查看详情